자동차 구성
Differential ROS CAR 의 기본적인 구조인다.
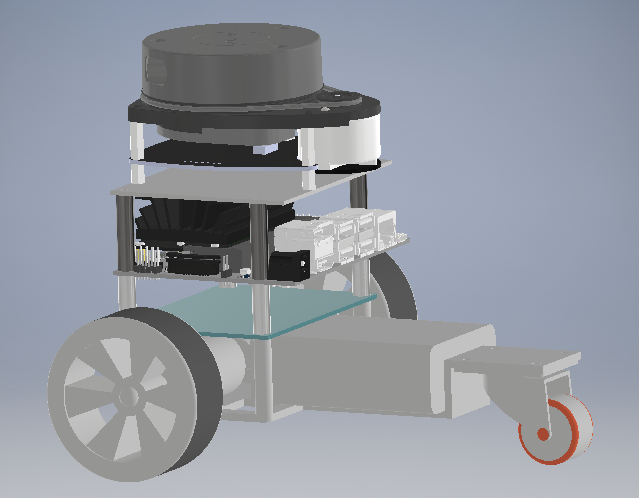
1. 메인보드사양
- 제조사: NVIDIA
- 모델 번호: Jetson Nano Developer Kit (B01 Revision)
- 메모리: 4GB LPDDR4 RAM
- 모듈 모델: NVIDIA Jetson Nano Module (Production Module)
- 인터페이스: USB, HDMI, Ethernet, CSI 카메라, GPIO 등
2. 에코더 모터 사양
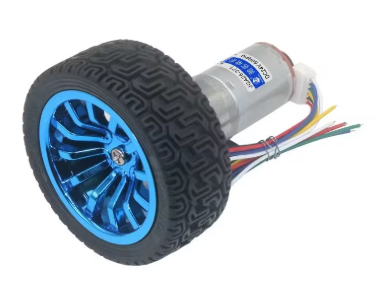
- 모델명: JGA25-370
- 전압 (V): 12
- 속도 (RPM): 77
- 타이어 : 지름 65mm
- 바퀴당 펄스 수 : 11회
1.1 엔코드 핀 번호와 기능
| 핀 번호 | 색상 | 설명 |
|---|---|---|
| 1 | 빨강 (Red) | 모터 전원 (+), 모터 역방향 회전 제어 가능 |
| 2 | 검정 (Black) | 인코더 전원 (-), 3.3~5V (극성 중요) |
| 3 | 노랑 (Yellow) | 신호 피드백 (모터 회전), 원형으로 11개 신호 발생 |
| 4 | 초록 (Green) | 신호 피드백 (모터 회전), 원형으로 11개 신호 발생 |
| 5 | 파랑 (Blue) | 인코더 전원 (+), 3.3~5V (극성 중요) |
| 6 | 흰색 (White) | 모터 전원 (-), 모터 정방향/역방향 제어 가능 |
2. Ubuntu 22.04에서 ROS 2 설치 (Humble & Iron)
Ubuntu 22.04에서 ROS 2를 설치하는 방법을 단계별로 설명하겠습니다.
ROS 2의 LTS(Long-Term Support) 버전인 **Humble**과 최신 버전 **Iron**을 설치할 수 있습니다.
1. 지원되는 ROS 2 버전 (Ubuntu 22.04)
| ROS 2 버전 | 출시일 | EOL (지원 종료일) | LTS 여부 |
|---|---|---|---|
| Humble Hawksbill | 2022.05 | 2027.05 | ✅ LTS |
| Iron Irwini | 2023.05 | 2024.11 | ❌ |
- Humble (LTS) → 안정적이고 장기 지원이 필요한 경우 추천
- Iron → 최신 기능이 필요하지만 단기 사용 가능
2. ROS 2 설치 전 필수 준비
1) 패키지 목록 업데이트**
sudo apt update && sudo apt upgrade -y
2) 필요한 패키지 설치**
sudo apt install curl gnupg lsb-release -y
3) ROS 2 키 추가**
sudo curl -sSL https://raw.githubusercontent.com/ros/rosdistro/master/ros.key | sudo apt-key add -
4) ROS 2 패키지 저장소 추가**
echo "deb http://packages.ros.org/ros2/ubuntu $(lsb_release -cs) main" | sudo tee /etc/apt/sources.list.d/ros2.list
3. ROS 2 설치
1) 패키지 목록 업데이트**
sudo apt update
2) ROS 2 Humble
Humble (LTS) 설치
sudo apt install ros-humble-desktop -y
ros-humble-desktop 패키지에는 다음이 포함됨:
- RViz 2 (시각화 도구)
- Gazebo (Ignition) (물리 시뮬레이션)
- Navigation2 (로봇 네비게이션)
- TurtleBot3 (예제 로봇 패키지)
4. 환경 설정
📌 (1) ROS 2 환경 변수 설정
echo "source /opt/ros/humble/setup.bash" >> ~/.bashrc
source ~/.bashrc
humble을 iron으로 변경하세요.)
📌 (2) 설치 확인
ros2 doctor
🔹 5. 기본 테스트
📌 (1) ROS 2 실행
ros2 run demo_nodes_cpp talker
ros2 run demo_nodes_py listener
🔹 6. 개발 환경 추가 (선택)
📌 (1) 개발 도구 및 빌드 툴 설치
sudo apt install -y python3-colcon-common-extensions
📌 (2) 메시지 송수신 확인
ros2 topic list
ros2 topic echo /chatter
✅ 정리
- Ubuntu 22.04에서는 **ROS 2 Humble (LTS)와 Iron**을 사용할 수 있음.
- LTS가 필요하면
Humble, 최신 기능이 필요하면Iron선택. - 설치 후
ros2 doctor와ros2 run demo_nodes_cpp talker로 정상 동작 확인.
🚀 이제 ROS 2로 로봇 개발을 시작하세요! 🚀
궁금한 점 있으면 질문 주세요! 😊